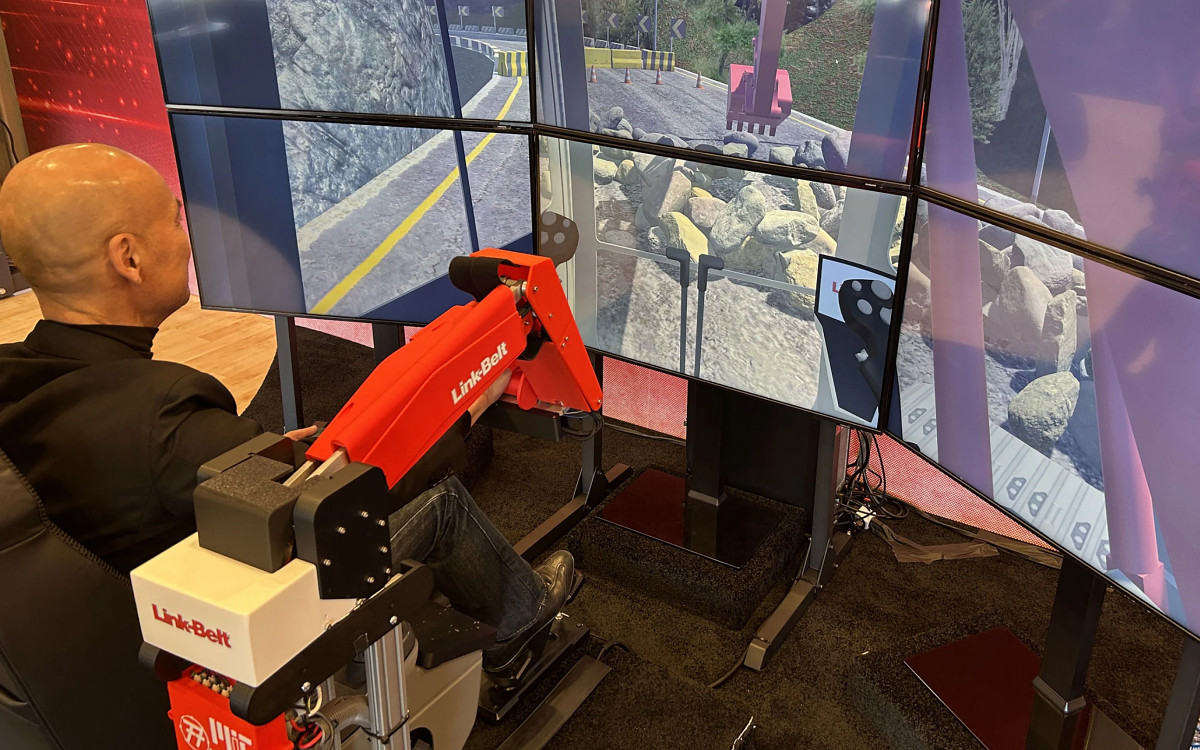
Специалисты из Массачусетского технологического института создали прототип интерфейса для управления строительной техникой, который функционирует по принципу «аватара». На данный момент разработка адаптирована исключительно для экскаваторов, однако в будущем ее можно будет использовать для различных типов техники. Выбор экскаваторов обусловлен тем, что они требуют наиболее сложного обучения – авторы решили усовершенствовать саму методику обучения.
При работе с джойстиками, рычагами и другими стандартными управляющими элементами экскаватора у обучающегося формируется комплекс ментальных ассоциаций. Мозг и руки запоминают движения и их последствия, чтобы создать последовательность действий для выполнения различных заданий. Это не настолько сложно, сколько времязатратно – процесс обучения требует много времени, а затем еще и необходимо накапливать практический опыт.
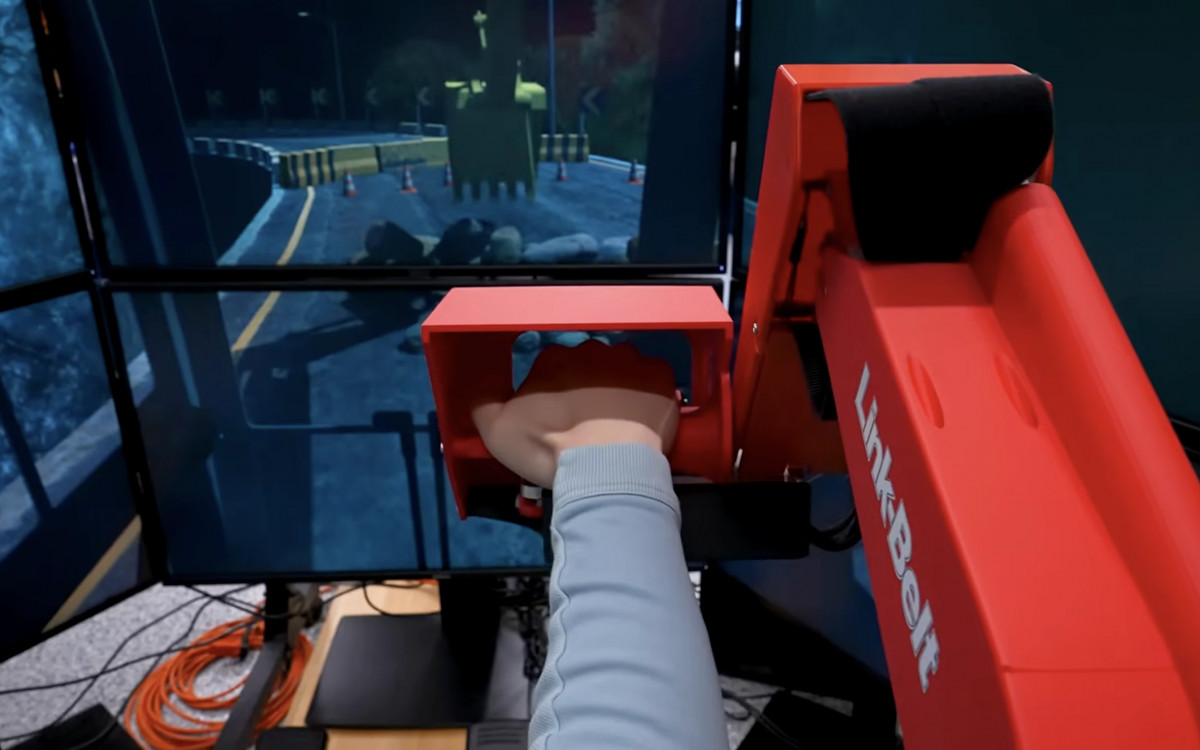
В случае интерфейса в форме руки-манипулятора ковш экскаватора становится продолжением человеческой конечности. Не нужно запоминать, как и куда двигать джойстик, достаточно просто «хватать» предметы рукой и перемещать их так, как это наиболее удобно. Оператор наблюдает за процессом на экране, ему не обязательно находиться в кабине экскаватора, что в будущем позволит работать удаленно. Это особенно важно при выполнении работ в опасных условиях.
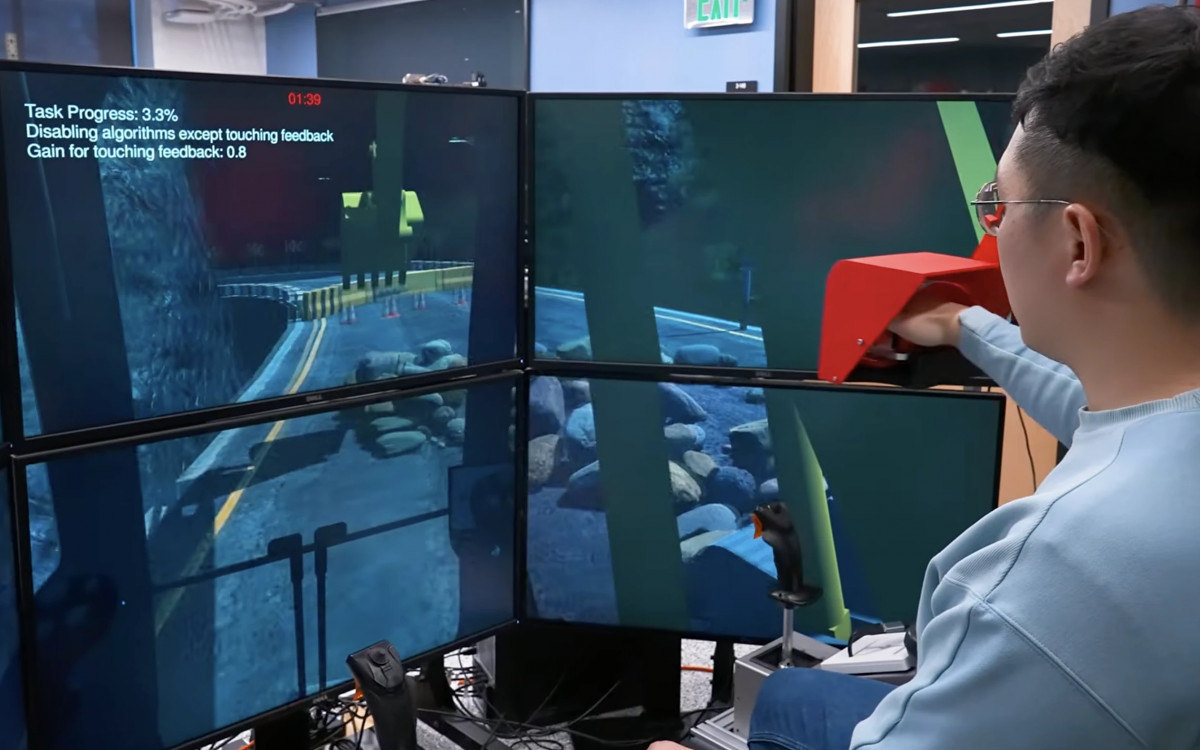
Основное преимущество данной технологии заключается в том, что новички освоили управление экскаватором практически с первого занятия. Для сравнения, обучение управлению с помощью джойстиков занимает как минимум неделю, и многое зависит от индивидуальных навыков и опыта оператора. Технология все еще находится на стадии разработки, в частности, отсутствует обратная связь, из-за чего оператор не может адекватно оценить нагрузку на ковш и стрелу экскаватора. Однако в этой области уже работают ведущие производители строительной техники: Caterpillar, Hyundai и Komatsu создают свои симуляторы для обучения и возможного удаленного управления, в основном на основе традиционных джойстиков.